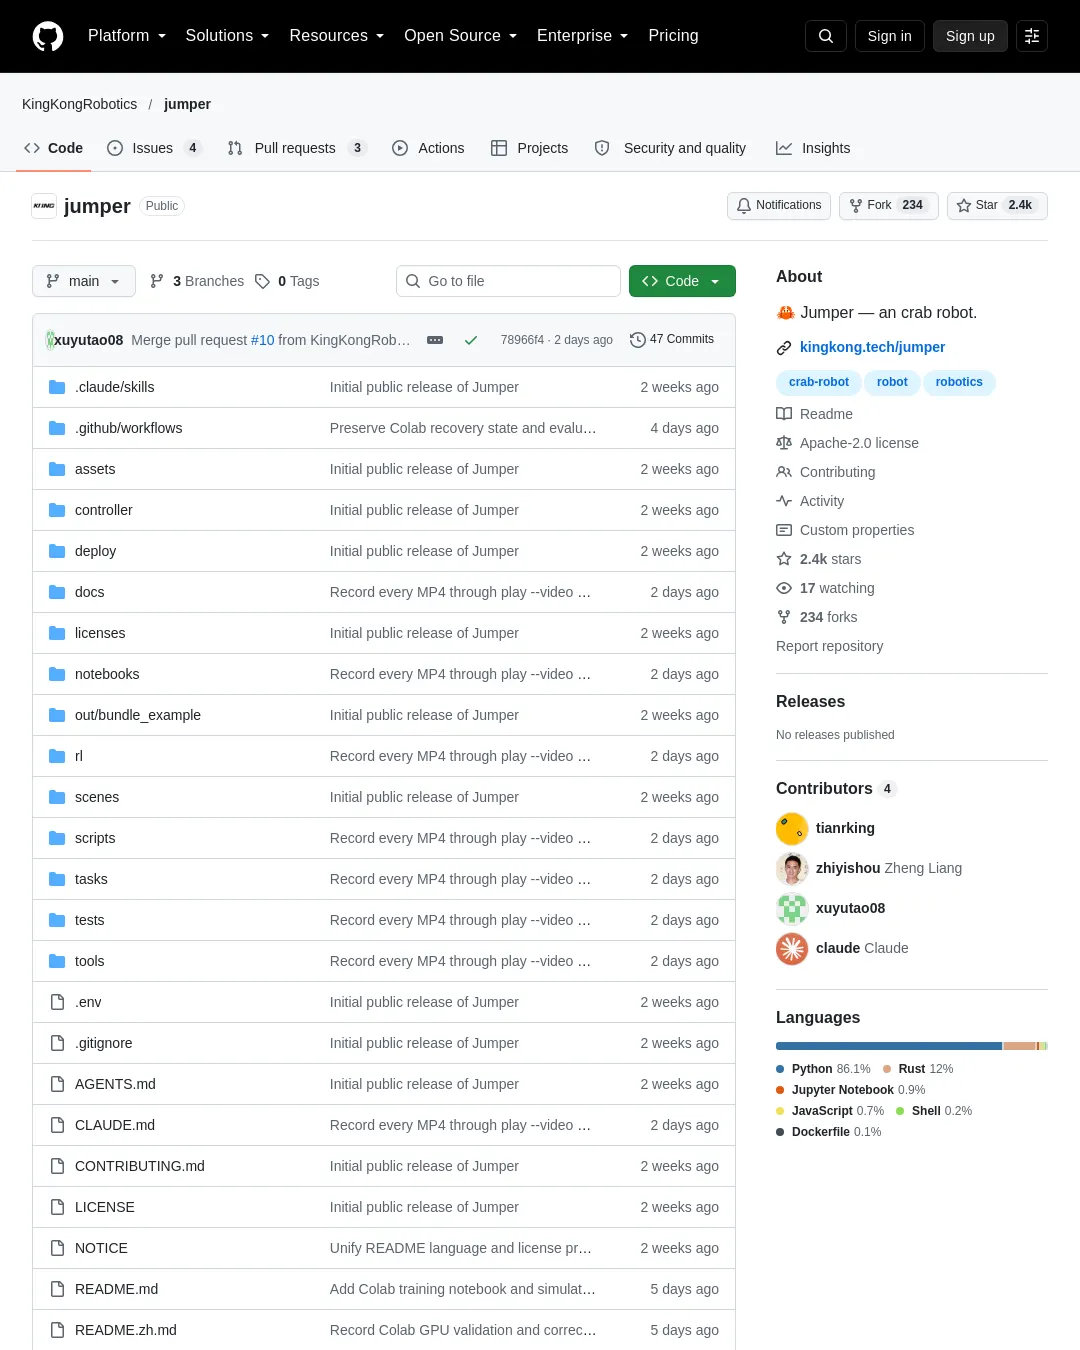
Jumper는 22자유도(움직임을 제어할 수 있는 축)를 갖춘 게 로봇이다. 소개 페이지에서 하드웨어를 확인할 수 있고, Jumper를 무료로 받을 수 있다는 안내도 있다.
저장소를 AI 코딩 도우미에서 열고 원하는 것을 한 문장으로 설명하면 외형을 만들거나 동작을 학습시키거나 장면을 구성할 수 있다. 로봇 외형은 .skin, 학습한 동작은 .app, 장면은 .map 형식으로 내보내는 흐름이다.
외형 제작 예시는 몸통과 팔다리 색을 맞춘 ‘따뜻한 모래색 레인저’를 만들고 .skin으로 내보내는 작업이다. 동작 학습 예시는 안정적인 삼각 보행을 학습한 뒤 결과를 재생·평가하고 .app으로 묶는 과정이다. 장면 예시로는 언덕과 나무, 벤치가 있는 공원 펌프 트랙을 만들어 .map으로 내보낸다.
저장소의 jumper-design은 외형과 장면 제작에 쓰이며, AI 코딩 도우미가 지침을 읽고 필요한 도구를 사용한다. 학습 튜토리얼은 동작 학습과 재생, 정책 내보내기를 다룬다. 동작 번들은 학습한 동작과 제어기를 .app으로 묶으며, 빌드 전제 조건은 빌드 안내서에서 확인할 수 있다. 프로젝트 안내서에는 설정과 현재 기능, 추가 문서가 정리돼 있다.
학습은 mjlab, rsl_rl, MuJoCo, MuJoCo Warp를 기반으로 한다. 예시 외형과 장면 이미지의 출처는 jumper-design에 있으며, 이미지 출처와 제3자 고지는 별도로 제공된다.
저작권 표기는 KingKong Robotics의 2026년 자료다. 관리자가 소유한 프로젝트 자료에는 Apache-2.0 라이선스가 적용된다. 제3자 자료는 각자의 이용 조건을 따르며, 생성된 결과물에 이 저장소의 라이선스가 자동으로 적용되지는 않는다. 자세한 조건은 LICENSE와 NOTICE에서 확인할 수 있다. 원문은 무료 제공 안내의 신청 방법과 하드웨어의 세부 사양을 밝히지 않는다.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요