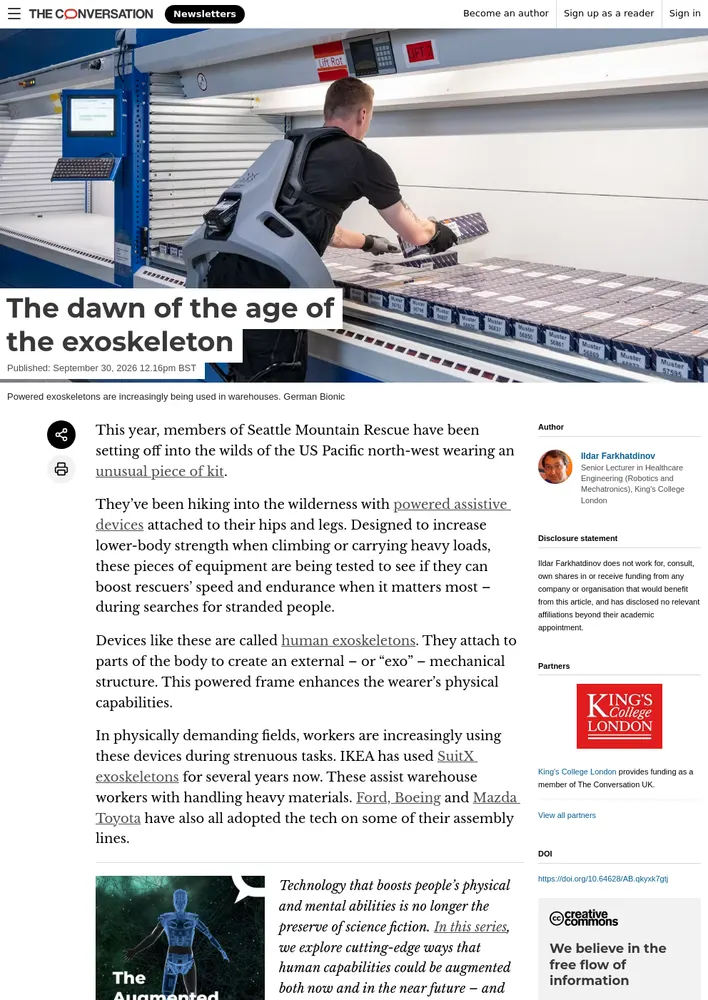
올해 시애틀 산악구조대원들은 허리와 다리에 동력 보조 장치를 착용하고 태평양 북서부의 야생 지역으로 들어갔다. 고립된 사람을 찾을 때 구조대원의 속도와 지구력을 높일 수 있는지 시험하기 위해서다.
외골격 장치가 창고와 조립 라인뿐 아니라 구조·소방·재활 분야로도 쓰임새를 넓히고 있다. 핀란드의 연구 프로젝트와 우크라이나군의 사용 사례도 소개됐다. 무거운 짐을 들거나 오래 걸어야 하는 일을 하는 사람, 재활 과정에서 움직임을 보조할 방법을 찾는 사람이라면 어떤 도움을 주고 한계는 무엇인지 살펴볼 만하다.
외골격 장치는 어떻게 움직임을 돕나?
외골격 장치는 몸에 부착하는 기계 구조물로, 착용자의 힘을 보태거나 움직임을 보조한다. 몸 바깥에 덧입는 보조 틀을 떠올리면 쉽다. 실제 장치는 몸통·허리·팔이나 다리에 고정되며, 작업과 착용자의 상태에 맞춰 힘을 가한다.
현대의 능동형 로봇 외골격은 대개 가벼운 기계 틀과 몸에 맞춘 부착 부품으로 이뤄진다. 배터리의 전기를 움직임으로 바꾸는 구동기가 신체의 움직임을 돕고, 장치에 들어 있는 제어 장치가 움직임의 경로와 가할 힘을 조정한다. 센서가 착용자의 상태를 감지해 필요한 보조 수준을 정한다.
예를 들어 착용자가 달리기 시작하면 장치가 보조 움직임을 빠르게 할 수 있다. 피로가 시작됐다고 감지하면 출력을 높여 보상할 수도 있다. 제어 장치는 보통 특정 작업에 맞춰 미리 설정되지만, 최근에는 사용자의 실제 작업 습관을 학습해 동작을 더 잘 보조하는 알고리즘을 갖춘 장치도 늘고 있다.
보조 방식은 크게 세 가지다. 힘 증강은 착용자의 힘을 높이는 방식으로, IKEA의 작업 보조 장치와 우크라이나군의 사용 사례가 이에 해당한다. 필요할 때만 돕거나 저항을 주는 방식은 재활 장치에서 쓰이며, 사용자가 잃었던 신체 기능을 회복하도록 훈련을 돕는다. 전면 로봇 제어는 신체 일부의 움직임을 장치가 맡는 방식으로, 운동 기능을 잃은 사람에게 적용될 수 있다. 예컨대 하체 외골격이 척수 손상 환자의 보행을 도울 수 있다. 이 방식들은 작업과 환경, 사용자 필요에 따라 조합할 수 있다.
어디에서 쓰이고 있나?
IKEA는 수년간 SuitX 외골격을 사용해 창고 작업자의 무거운 자재 취급을 돕고 있다. 포드와 보잉, 마쓰다 도요타도 일부 조립 라인에 관련 기술을 도입했다. 외골격 장치는 일상생활 보조와 재활, 운동을 위한 소비자용·임상용 제품으로도 나와 있다.
핀란드의 ExoPELA 프로젝트는 구조와 소방 업무에서 외골격이 근육 부담과 피로를 줄일 수 있는지 평가했다. 실제 작업 일부에서 사용자에게 눈에 띄는 이점이 나타났다.
2026년 초 우크라이나군은 병사들이 전선에서 포탄을 나르는 데 Hypershell 외골격을 사용했다고 공개했다. 우크라이나 매체 Ukrainska Pravda가 3월에 보도한 시험 결과에 따르면, 비탈리 세르디우크(Vitalii Serdiuk) 대령은 장치를 착용한 병사들이 “덜 피로해지고, 더 빨리 일하며, 전투 효율을 더 오래 유지한다”고 말했다. 이는 대령이 전한 시험 결과이며, 기사에는 시험의 구체적인 방법이나 비교 조건이 나오지 않는다.
시애틀 산악구조대가 시험하는 Hypershell 장치는 허리와 허벅지에 부착해 고관절을 굽히고 펴는 움직임을 돕고 하체 움직임을 강화한다. IKEA에서 쓰는 SuitX 장치는 몸통과 팔 윗부분에 부착해 등과 어깨를 보조한다.
기술은 어디까지 발전했나?
외골격의 발상은 최근에 생기지 않았다. 러시아의 독학 발명가 니컬러스 얀(Nicholas Yagn)은 1890년 운동용 착용 장치를 특허로 냈다. 미국의 레슬리 C. 켈리(Leslie C. Kelley)는 1919년 보행을 돕는 증기 동력 장치의 특허를 받았다. 전자 제어 장치를 갖춘 여러 동력 로봇 외골격은 1960년대 말까지 개발됐다.
이후 연구와 개발이 빠르게 진행되면서 상업용·임상용 장치가 등장했다. 지난 10년간 로봇 모터와 센서, 제어 시스템이 더 저렴하고 쉽게 구할 수 있게 된 점이 기술 발전에 힘을 보탰다. 시장 규모는 현재 약 5억 달러(3억7000만 파운드)로 추산되며, 2030년대 중반까지 두 배 또는 세 배가 될 수 있다는 전망도 있다.
착용하려면 무엇을 확인해야 하나?
현재 대부분의 외골격은 센서의 피드백에 따라 움직이는 기계 장치다. 배터리를 장치에 넣고 주기적으로 충전해야 하므로 무게와 크기가 실용성에 제약을 준다. 배터리의 에너지 밀도는 꾸준히 개선되고 있다.
앞으로는 착용자의 근육이나 뇌에서 나오는 신호로 장치를 제어하는 연구도 진행될 수 있다. 다만 이를 구현하려면 몸에 삽입하는 인터페이스가 필요할 수 있고, 사용자별로 폭넓은 보정과 적응 과정이 요구될 수 있어 아직 과제로 남아 있다. 부드러운 섬유나 고무 같은 소재를 옷과 신발, 보호 장비에 통합하는 외골격도 개발 중이다.
1960~1970년대 보행 외골격 연구는 초기 두 발 보행 인간형 로봇의 개발에도 기여했다. 현재는 인간형 로봇에 대한 관심이 구동기와 배터리 개발을 촉진하고 있으며, 이는 앞으로 착용형 로봇 기술에도 영향을 줄 수 있다. 장치를 써 보려는 구조·물류·재활 현장이라면 지원하는 신체 부위와 작업, 배터리 무게·충전 조건부터 확인할 필요가 있다. 원문은 시장 규모 추산과 성장 전망의 산출 근거, 각 장치의 가격과 구체적인 지원 범위는 밝히지 않는다.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요