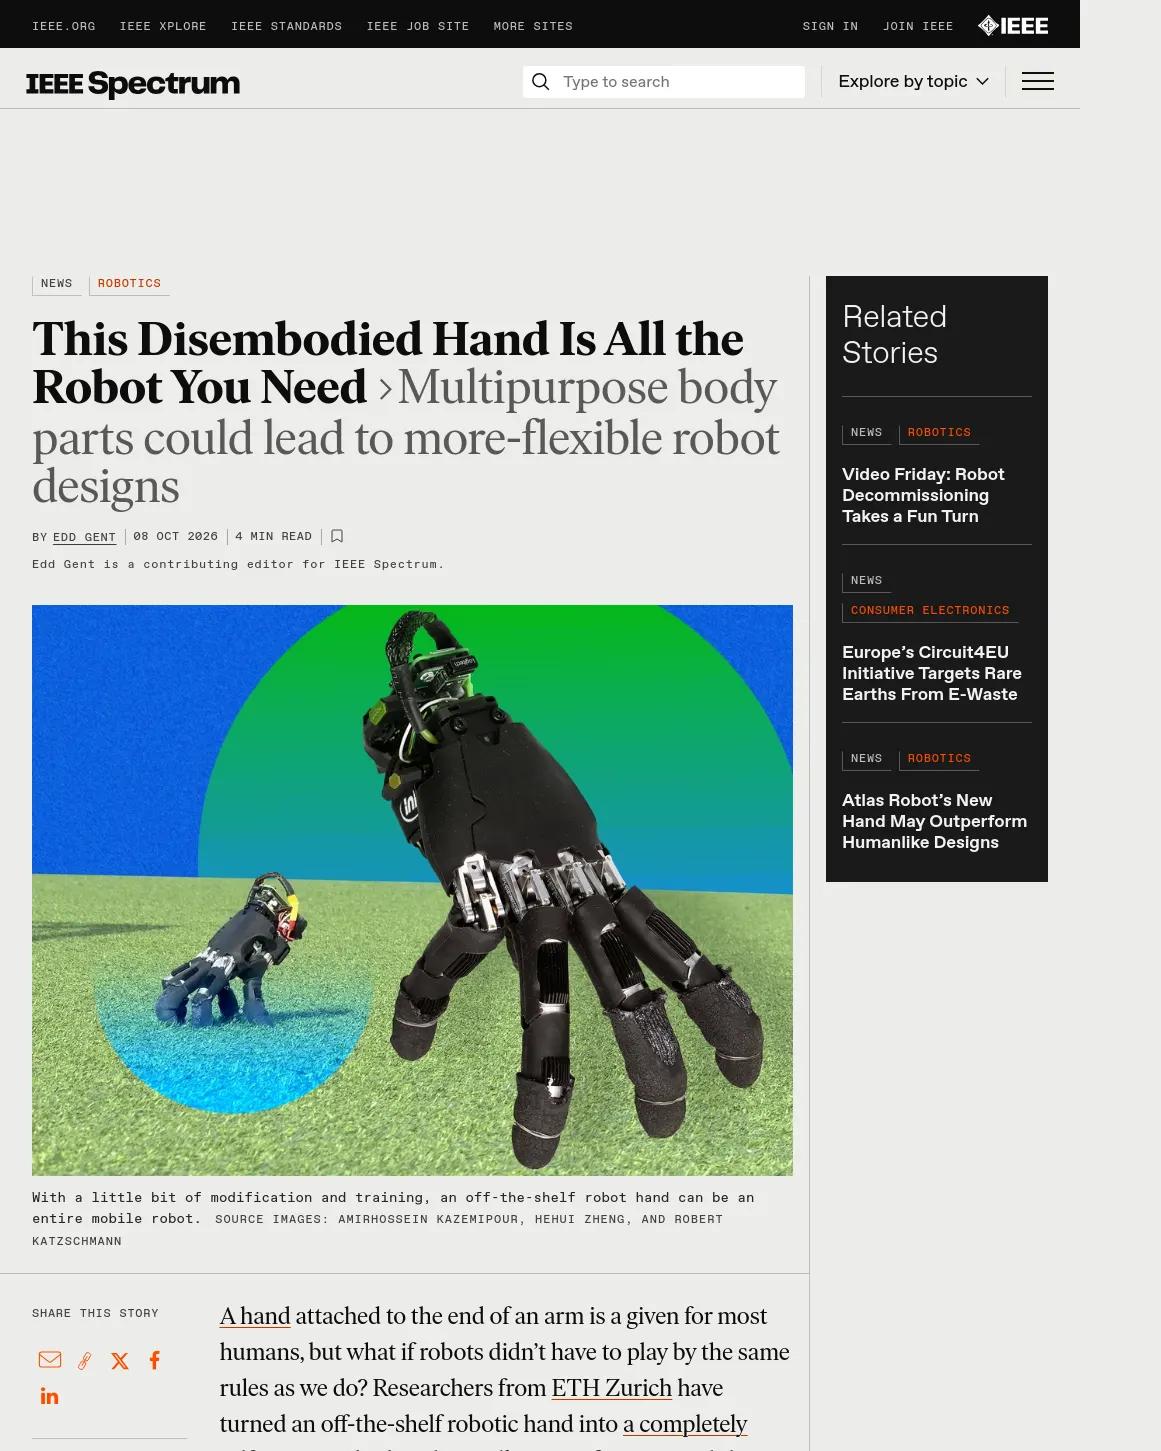
ETH 취리히 연구진은 시판 로봇 손에 배터리와 컴퓨터를 달아 손가락으로 걷고 주변 물체를 다루는 로봇으로 만들었다. 좁은 공간에서 조작 작업을 해야 하는 산업 현장이나 구조·수색 작업에서 활용할 가능성이 있지만, 실제 배치에는 해결할 과제가 남아 있다.
이 로봇 손은 무엇인가?
손가락으로 걷는 로봇 손은 손바닥과 손가락을 이동 수단이자 조작 도구로 함께 쓴다. 손과 팔의 역할을 바꾸는 대신 한 부위가 두 역할을 하는 방식으로, 여러 일을 하는 스위스 군용 칼을 떠올리면 쉽다. 연구진은 우지 테크놀로지(Wuji Technology)의 시판 로봇 손에 80그램짜리 배낭을 붙였다. 배낭에는 배터리, 관성측정장치(IMU, 움직임과 방향을 측정하는 장치), 라즈베리 파이 제로가 들어 있다.
프로젝트를 이끈 스위스 ETH 취리히 소프트 로보틱스 연구소 박사과정 연구자 아미르호세인 카제미푸르(Amirhossein Kazemipour)는 로봇 손이 전통적인 로봇 팔이 닿기 어려운 곳에서 조작 장치를 다루거나 물체를 옮기는 데 쓰일 수 있다고 본다. 산업 현장의 정밀한 유지보수 작업이나, 로봇 몸체가 들어가기 힘든 좁은 공간을 탐색하는 수색·구조 작업이 예다. 손을 몸체에서 분리해 탐색하게 하는 가능성도 제시했다.
카제미푸르는 기존 로봇 부품이 정해진 역할에만 묶이지 않는 로봇을 만드는 장기 구상의 일부로 이 작업을 설명했다. 그는 로봇 손을 걷게 하는 것이 처음은 아니지만, 앞선 연구는 대체로 걷기에 맞춰 특별히 설계한 손을 썼다고 말했다. 이번 연구진은 손의 물체 조작 능력을 유지하기 위해 시판 제품을 선택했다. 손은 물체를 쥐도록 설계됐기 때문에 기어가는 데에는 형태상 어려움이 있었다.
손가락으로 걷도록 어떻게 훈련했나?
연구진은 강화학습(시행착오를 거쳐 보상으로 행동을 배우는 방법)을 이용해 시뮬레이션에서 모델을 훈련했다. 목표한 속도와 방향으로 움직이면 보상을 주고, 목표에서 벗어나면 벌점을 줬다. 손의 형태는 일반적인 다리형 로봇과 달라 기존 보행 훈련법을 그대로 적용하기 어려웠다. 사족·이족 보행 로봇은 대개 좌우가 대칭이지만, 손은 손가락 길이가 서로 다르고 엄지가 다른 손가락과 마주 보는 구조다.
연구진은 손이 시뮬레이션 훈련 중 기어가는 자세를 유지하도록 손가락마다 손바닥을 기준으로 한 목표 위치를 따로 정했다. 각 손가락이 기어가는 자세에서 자연스럽게 놓이는 위치를 기준으로 삼고, 그 자리에서 크게 벗어나면 벌점을 부과했다. 연구진은 이 방식이 손가락을 기어가는 자세로 되돌리는 ‘가상 스프링’처럼 작동한다고 설명했다. 손가락이 좌우로 움직일 때의 벌점은 앞뒤로 움직일 때보다 훨씬 컸다. 따라서 걸음을 내딛는 앞뒤 움직임에는 적은 비용이 들고, 이동 보상은 받을 수 있었다.
걷기 외에도 넘어졌을 때 몸을 바로 세우기, 키보드 키 누르기, 물체를 목표 지점까지 밀기 같은 동작을 위한 모델을 각각 훈련했다. 카제미푸르에 따르면 네 모델은 모두 기기에 탑재된 컴퓨터에서 실행됐고, 제어기는 필요에 따라 모델을 바꿔 쓸 수 있었다.
실험에서 어디까지 확인했나?
실제 실험에서 손은 매끈한 바닥, 금속 격자, 잔디, 자갈을 포함한 14가지 표면을 기어갔다. 오른쪽과 왼쪽으로 방향을 바꾸는 것도 확인했으며, 평균 속도는 초당 9센티미터였다. 손이 넘어졌을 때는 25번의 시도 중 21번 스스로 일어났다. 위에서 찍은 카메라 영상을 입력으로 받았을 때는 41그램짜리 정육면체를 최대 40센티미터 떨어진 목표까지 자율적으로 밀었다. 이 동작은 15회 연속 성공했다.
도쿄대 교수 마사히코 이나미(Masahiko Inami)는 같은 손가락이 손을 움직이고 무게를 지탱하면서 주변과 상호작용한다는 점을 이번 연구의 중요한 부분으로 꼽았다. 이나미 연구실의 박사과정 연구자 히데키 시모바야시(Hideki Shimobayashi)는 걷기는 물체를 쥘 때와 손에 가해지는 힘이 크게 다르다며 내구성이 과제가 될 수 있다고 지적했다. 이나미는 실제 활용을 위해서는 기기 자체의 주변 인식 능력과 더 튼튼한 이동 기능이 필요하다고 봤다.
컬럼비아대 기계공학 부교수 마테이 치오카를리(Matei Ciocarlie)는 이번 결과가 로봇 손이 사람 손과 같은 능력에만 제한될 필요가 없음을 보여준다고 평가했다. 그는 복잡한 지형을 이동하고, 자기 몸 크기와 비슷한 물체를 다루는 민첩한 이동형 조작 로봇이 가능할 수 있다고 말했다.
실제 활용을 위해 무엇이 더 필요할까?
카제미푸르는 로봇 신체 부위가 한 가지 기능에 영구히 배정되는 대신, 작업에 따라 하나의 로봇 몸체를 이루는 부품과 독립적으로 움직이는 장치 사이를 오가는 구상을 제시했다. 다만 이는 연구진이 바라보는 장기적 방향이다. 이나미는 실제 투입 전에 온보드 주변 인식과 더 견고한 주행 기능이 필요하다고 했고, 시모바야시는 보행 중 손에 가해지는 하중과 내구성을 과제로 들었다.
연구진은 시판 손을 사용해도 걷기와 조작을 결합할 수 있음을 실험으로 보였다. 좁은 공간 탐색이나 유지보수에 실제로 쓸 수 있는지 판단하려면 내구성과 주변 인식, 주행의 견고성을 확인해야 한다. 원문은 이 손의 가격, 배터리 지속 시간, 내구성 시험 결과와 실제 현장 배치 여부를 밝히지 않는다.
관련 자료: ETH 취리히 연구 프로젝트, Soft Robotics Lab 영상, 걷는 로봇 손 관련 선행 연구, 도쿄대 연구진의 손 모양 보행 로봇.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요