NASA 제트추진연구소(JPL)는 지난해 12월 Anthropic의 Claude 모델을 화성 탐사 로버 Perseverance의 주행 경로 계획에 활용했고, 인간 계획자가 경로를 확인하고 조정한 뒤 로버에 전송했다. NASA와 IBM은 5월 국제우주정거장(ISS)과 위성에 압축 AI 모델을 올려 궤도에서 홍수와 구름 등을 식별하는 실험을 했다. 7월에는 ISS 우주비행사들이 정비 절차 관련 질문에 대형언어모델(LLM)이 도움을 줄 수 있는지 시험했다.
이런 실험은 우주선이 주변 환경을 해석하고 임무를 계획하는 데 더 큰 자율성을 부여할 수 있는지 살피는 흐름의 일부다. 다만 생성형 AI처럼 결과를 예측하기 어려운 시스템에 우주선 제어를 맡기기에는 아직 신뢰성이 부족하다. 임무가 복잡해지고 지구에서 멀어질수록 사람의 지시를 기다리기 어려워져, 자율성을 어디까지 허용할지가 중요한 과제로 떠오르고 있다.
지구에서 멀수록 커지는 자율성의 필요
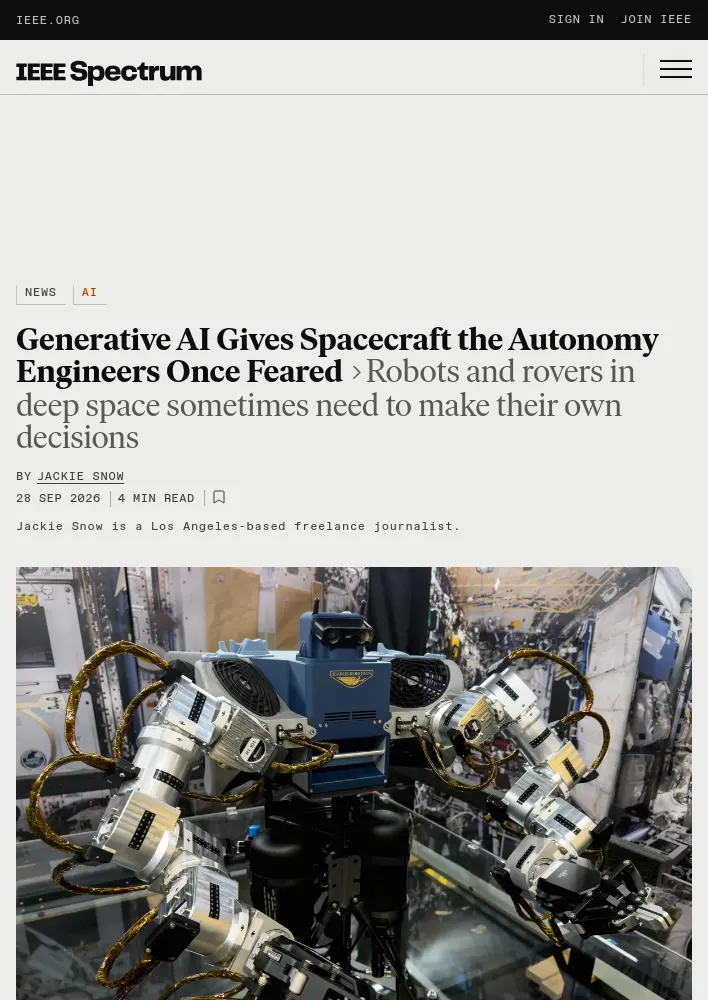
우주선은 수십 년 동안 자율 기능을 사용해 왔지만, 엔지니어들은 동작을 예측할 수 있는 시스템을 선호해 자율성이 주된 운용 방식이 되지는 않았다. 전 NASA 소프트웨어·로보틱스·시뮬레이션 부문 책임자 Robert Ambrose는 자율 시스템이 같은 상황에서도 그 상황에 도달한 경로에 따라 다른 결과를 낼 수 있어 시험이 복잡해진다고 설명했다. NASA는 Orion 우주선과 심우주·달 궤도선, 우주비행사와 함께 일하도록 설계돼 2011년 우주에 간 휴머노이드 로봇 Robonaut 2 등의 자율 기능을 다루며 시험을 자동화하는 방식으로 복잡성에 대응했다.
Ambrose는 목성의 얼음 위성 Europa에서 지하 바다의 물기둥을 통과하는 임무를 예로 들었다. 물기둥이 갑자기 나타나면 지구의 관제팀이 우주선을 그쪽으로 유도하기 전에 기회가 지나갈 수 있다. 이런 임무에서는 우주선이 스스로 판단해야 한다는 설명이다.
미세중력 로봇은 지구의 학습을 그대로 적용하기 어렵다
Icarus Robotics는 우주에서 작업할 로봇 인력을 개발하고 있으며, 그중 하나인 자유비행 로봇 Joy는 캐나다에서 무중력 시험을 마쳤다. 회사는 ISS 배치를 계획하고 있으며, 초기 작업으로 모듈 사이에서 화물 가방을 옮기는 일을 제시했다. 공동창업자 겸 CTO Jamie Palmer는 원격 조작부터 시작해 데이터를 모으고, 사람의 감독을 유지하는 부분 자율성으로 나아가는 방안을 설명했다.
지구와 궤도에서는 물리 환경이 다르다. 지구에서 학습한 로봇은 물체를 밀면 바닥으로 떨어진다는 경험을 하지만, 궤도에서는 물체가 계속 움직인다. Palmer는 최신 로보틱스 모델도 무중력 환경에 그대로 적용하면 곧바로 실패할 것이라고 말했다. 회사는 미세중력에서 로봇을 시연해 얻은 자료를 시뮬레이션 및 지상 시험과 결합해 자체 데이터셋을 만들고 있다. 공동창업자 겸 CEO Ethan Barajas는 현재 의미 있게 활용할 수 있는 공개 데이터셋이 없다고 밝혔다.
완전한 안전 보장보다 단계적 위험 관리
텍사스대학교 오스틴 캠퍼스의 공학 교수이자 자율성 연구센터 소장인 Ufuk Topcu는 우주에서 사람의 개입이 어렵고 위험이 큰 만큼 자율성이 필요하지만, 자율 시스템이 절대로 잘못하지 않도록 보장하는 것이 목표가 될 수는 없다고 봤다. 그는 적용 범위를 제한해 시스템의 행동을 파악한 뒤 활용 범위를 점차 넓히고, 오류 가능성을 없애기보다 배치 위험을 얼마나 잘 관리하는지에 초점을 맞춰야 한다고 설명했다.
우주 산업에서는 민간 기업이 더 많은 우주선을 궤도에 올리고, 임무 개발과 발사 주기도 빨라지고 있다. 과거에는 임무를 구상한 뒤 개발과 운용까지 10~15년이 걸리기도 했지만, Topcu는 업계의 변화 속도가 빨라졌다고 말했다. 기사에 따르면 이런 변화는 자율 시스템의 적용과 위험 관리 방식을 함께 검토해야 할 배경이 되고 있다.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요