TL;DR
- Brown University 공학대학 연구진이 짙은 안개나 탁한 물처럼 부분적으로 불투명한 환경에서 움직이는 물체를 영상화하고 추적하는 뇌 모사 이미징 시스템을 개발함.
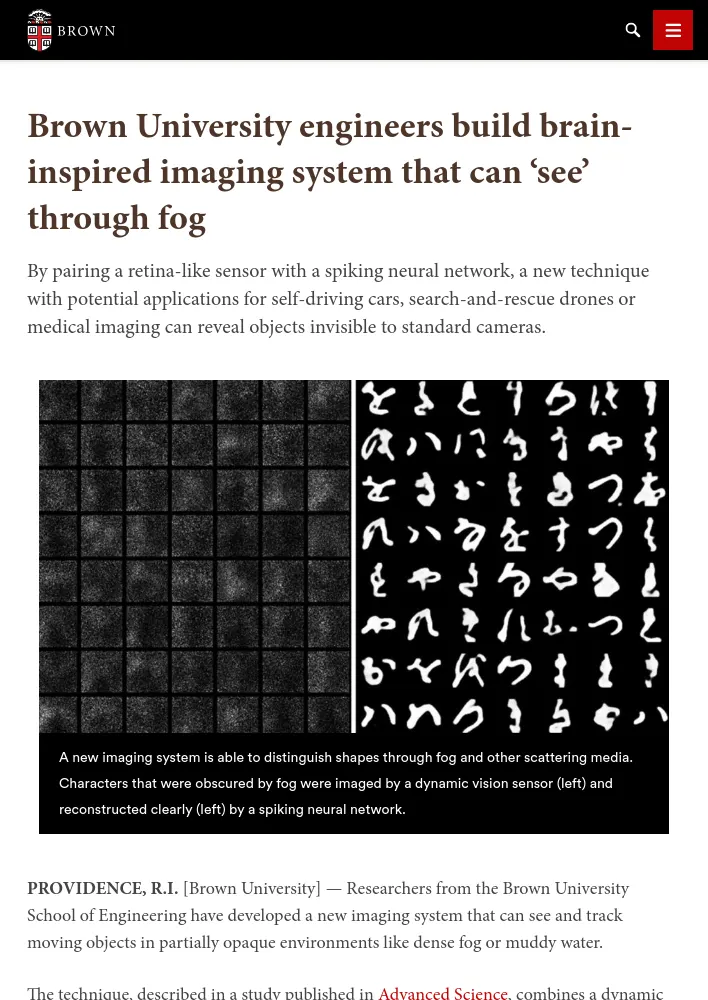
- 시스템은 밝기 변화만 감지하는 동적 비전 센서(dynamic vision sensor)와 움직이는 물체의 모습을 재구성하는 스파이킹 신경망(spiking neural network) 모델을 결합함.
- 실험실 시험에서 재구성 영상은 탁한 물과 떠다니는 안개 속 숨겨진 표적과 최대 96%의 구조적 유사도 점수를 기록함.
- 기존 카메라로 물체를 볼 수 없는 조건에서도 영상 재구성과 표적 위치 추적을 동시에 수행함.
- 연구진은 짙은 산란 매질에 가려진 불규칙하게 움직이는 물체를 영상화하고 추적하는 최초의 엔드투엔드 기법이라고 설명함.
이미징 시스템과 성능
- Brown University 공학대학 연구진이 짙은 안개나 탁한 물처럼 부분적으로 불투명한 환경에서 움직이는 물체를 보고 추적하는 새로운 이미징 시스템을 개발함.
Advanced Science에 게재된 연구에서 이 기법은 전체 프레임을 촬영하는 대신 픽셀별 밝기 변화만 보고하는 카메라인 동적 비전 센서와, 센서가 포착한 움직이는 물체를 재구성하는 스파이킹 신경망 컴퓨터 모델을 결합함.- 실험실 시험에서 시스템이 재구성한 영상은 탁한 물과 떠다니는 안개 속 표적과 최대 96%의 구조적 유사도 점수를 기록했으며, 해당 환경에서는 기존 카메라로 표적을 볼 수 없음.
- 시스템은 영상 재구성과 함께 움직이는 표적의 위치도 추적함.
- 연구진은 이 뇌 모사 시스템이 짙은 산란 매질에 가려진 불규칙하게 움직이는 물체를 추적하면서 영상화하는 최초의 엔드투엔드 기법이라고 설명함.
안개 속에서 물체를 보는 원리
“안개 속 물체를 보기 어려운 이유는 물체에서 반사된 빛이 눈이나 카메라 렌즈에 도달하기 전에 안개에 의해 산란되기 때문임. 이번 연구는 새로운 이미징 카메라와 뇌 모사 모델을 활용해 산란 과정을 걸러내고 안개 뒤에 있는 것을 재구성하는 데 관한 것임.”
- Brown University 공학 분야 박사후 연구원 Ning Zhang이 산란으로 인해 안개 속 물체를 보기 어려운 이유와 연구의 접근법을 설명함.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요