TL;DR
- 외골격은 창고 작업과 구조·소방, 군사 작전 등에서 신체 부담을 줄이고 힘과 지구력을 높이는 장비로 활용되며, 실사용 시험에서도 일부 과업의 이점이 확인됨.
- 구동식 외골격은 신체에 부착하는 기계 프레임과 액추에이터, 배터리, 센서, 제어 장치로 구성되며, 착용자의 동작과 상태에 맞춰 보조력을 조절함.
- 파워 증강, 필요할 때만 보조하거나 저항하는 방식, 신체 일부를 완전히 제어하는 방식이 주요 지원 유형임.
- 1890년과 1919년의 초기 특허부터 1960년대의 전자 제어 로봇 외골격까지 이어진 개발은 최근 부품의 가격 하락과 접근성 향상으로 상용·임상 분야에서 진전됨.
- 향후 근육·뇌 신호 제어, 배터리의 무게와 크기, 의류에 통합할 수 있는 부드러운 소재가 주요 과제이자 개발 방향임.
구조·소방·군사 현장으로 확산하는 외골격
- 올해 Seattle Mountain Rescue 대원들은 미국 태평양 북서부의 야생 지역에서 허리와 다리에 부착하는 동력 보조 장치를 착용하고 구조 활동을 시험함. 장비는 오르막 이동이나 무거운 짐 운반 때 하체 힘을 보조하며, 조난자 수색에서 구조대의 속도와 지구력을 높일 수 있는지 평가 대상임.
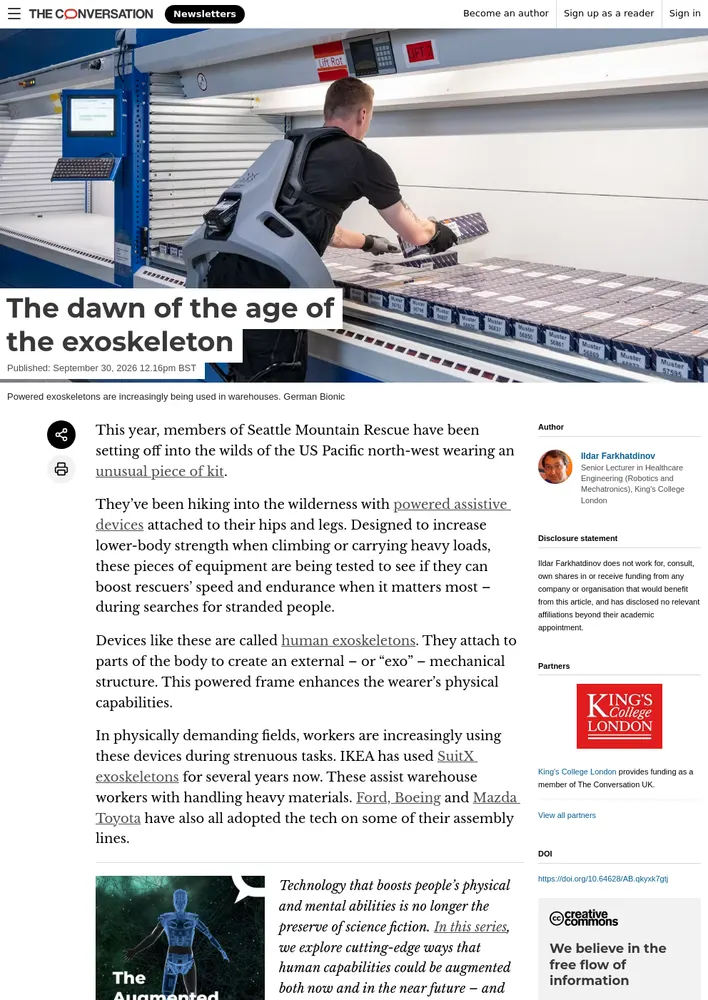
- 인간 외골격은 신체 일부에 부착해 외부 기계 구조물을 형성하고, 착용자의 신체 능력을 높이는 장치임.
- 육체적으로 힘든 작업에서 외골격 사용이 늘어나는 추세임. IKEA는 수년간 SuitX 외골격을 창고 작업자의 중량물 취급에 활용했으며, Ford, Boeing, Mazda Toyota도 일부 조립 라인에 이 기술을 도입함.
- 핀란드의 ExoPELA 프로젝트는 구조·소방 작업에서 외골격이 근육 부하와 부담을 줄이는지 평가했으며, 실제 작업 일부에서 사용자에게 뚜렷한 이점이 나타남.
- 2026년 초 우크라이나군은 병사들이 포탄 운반을 돕기 위해 전선에서 Hypershell 외골격을 사용하고 있다고 공개함. 시험 결과에 대해 Colonel Vitalii Serdiuk는 3월 Ukrainska Pravda에 다음과 같이 설명함.
“장비를 착용한 병사들은 피로가 줄고, 더 빠르게 작업하며, 전투 효율을 더 오래 유지함.”
- 일상 보조, 재활, 운동을 위한 소비자용·임상용 장비도 여러 종류가 출시된 상태임. 업계 전체 규모는 현재 약 5억 달러(3억 7,000만 파운드)로 추산되며, 2030년대 중반까지 두 배 또는 세 배로 성장할 수 있다는 전망이 있음.
- 지난 10년간 로봇 모터, 센서, 제어 시스템의 가격 하락과 접근성 향상으로 외골격 기술이 크게 발전함.
- 외골격과 유사한 장치로 인간의 성능을 높이려는 구상은 더 오래전부터 이어짐. 독학으로 발명가가 된 러시아인 Nicholas Yagn은 운동용 착용 장치를 설계해 1890년 특허를 받았으며, 미국인 Leslie C. Kelley는 보행 보조용 증기 동력 장치로 1919년 특허를 받음. 이는 동력 외골격의 초기 구상 가운데 하나임.
- 1960년대 말에는 전자 제어 시스템을 갖춘 구동식 로봇 외골격 여러 종류가 개발됨. 이후 연구·개발이 빠르게 진전되며 상용·임상 분야에 적용되는 장치가 다수 등장함.
외골격의 작동 방식
- 외골격은 힘을 발생시켜 착용자의 근력을 높이고, 더 빠르게 움직이게 하거나 피로가 더디게 쌓이도록 함.
- 일부 장치는 동작의 정확도와 손재주를 높이거나 전반적인 자세를 보조함. 일반적인 수준을 넘어서는 신체 능력을 목표로 하는 장치도 있으며, 신체 능력이 저하된 환자를 돕는 장치도 있음.
- 현대식 능동 로봇 외골격은 대체로 가벼운 기계 프레임과 신체에 맞춘 부착물로 구성됨. 프레임은 보통 몸통과 허리, 팔이나 다리에 고정됨.
- 우크라이나에서 사용된 Hypershell 장치는 허리와 허벅지에 부착해 고관절의 굽힘과 폄을 보조하고 하체 움직임을 강화함. IKEA가 사용하는 SuitX 장치는 몸통과 팔에 부착해 등과 어깨를 지지함.
- 대부분의 동력 외골격에서는 액추에이터가 배터리의 전력을 기계적 움직임으로 바꾸고, 신체 동작을 보조하거나 강화하는 힘을 생성함.
- 외골격에 내장된 제어 장치는 움직임의 궤적과 착용자의 신체에 가하는 힘의 크기를 정함. 구체적인 움직임과 힘의 세기는 작업과 착용자의 상태에 따라 달라지며, 장치의 센서가 필요한 지원을 판단함.
- 착용자가 달리기 시작하면 외골격은 보조 동작의 속도를 높임. 피로가 시작되는 것으로 감지하면 이를 보완하기 위해 출력을 높일 수도 있음.
- 제어 장치는 보통 특정 작업에 맞춰 사전 프로그래밍되지만, 현대 외골격은 점차 적응형으로 발전하는 중임. 일부 장치는 사용자의 실제 작업 행동을 학습하는 알고리즘으로 동작을 더 잘 보조함.
- 외골격의 보조 방식은 대체로 세 가지임.
- 파워 증강은 사용자의 힘을 높이는 방식으로, IKEA와 우크라이나에서 사용하는 보조 외골격이 이에 해당함.
- 필요 시 보조 또는 필요 시 저항은 필요할 때만 신체에 지원을 제공하는 방식임. 잃어버린 능력을 회복하도록 신체를 훈련하는 재활 장치에서 자주 사용됨.
- 완전 로봇 제어는 외골격이 신체 일부를 완전히 제어하는 방식임. 특정 운동 기능을 잃은 사람을 대상으로 하는 경우가 많으며, 하체 외골격이 척수 손상 환자의 보행을 가능하게 하는 사례가 이에 해당함.
- 이 작동 방식들은 사용자의 과업, 환경, 필요에 따라 조합하거나 조정할 수 있음.
외골격의 다음 과제
- 현재 대부분의 외골격은 센서의 피드백을 바탕으로 동작을 결정하는 기계식 장치임. 미래에는 착용자의 근육이나 뇌에서 나오는 신호로 작동할 가능성이 있으며, 관련 연구가 진행 중이나 여전히 난제로 남아 있음. 신호를 활용하려면 침습적 인터페이스와 사용자별로 광범위한 보정·적응 과정이 필요할 수 있음.
- 전력도 현재의 과제임. 배터리를 외골격에 통합하고 정기적으로 충전해야 하며, 이로 인해 실용성에 영향을 주는 무게와 크기의 제약이 생김. 다만 배터리의 에너지 밀도는 꾸준히 향상 중임.
- 새로운 소재는 가능한 설계의 범위를 넓히는 중임. 의류, 신발, 보호 장비에 통합할 수 있는 부드러운 섬유나 고무 유사 소재의 외골격이 개발되고 있음.
- 1960~1970년대 보행 외골격 연구는 초기 인간형 이족 보행 로봇 개발에 기여함. 현재는 인간형 로봇에 대한 관심이 액추에이터와 배터리 개발을 가속하고 있으며, 이는 미래의 착용형 로봇 기술 발전으로 이어질 전망임.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요