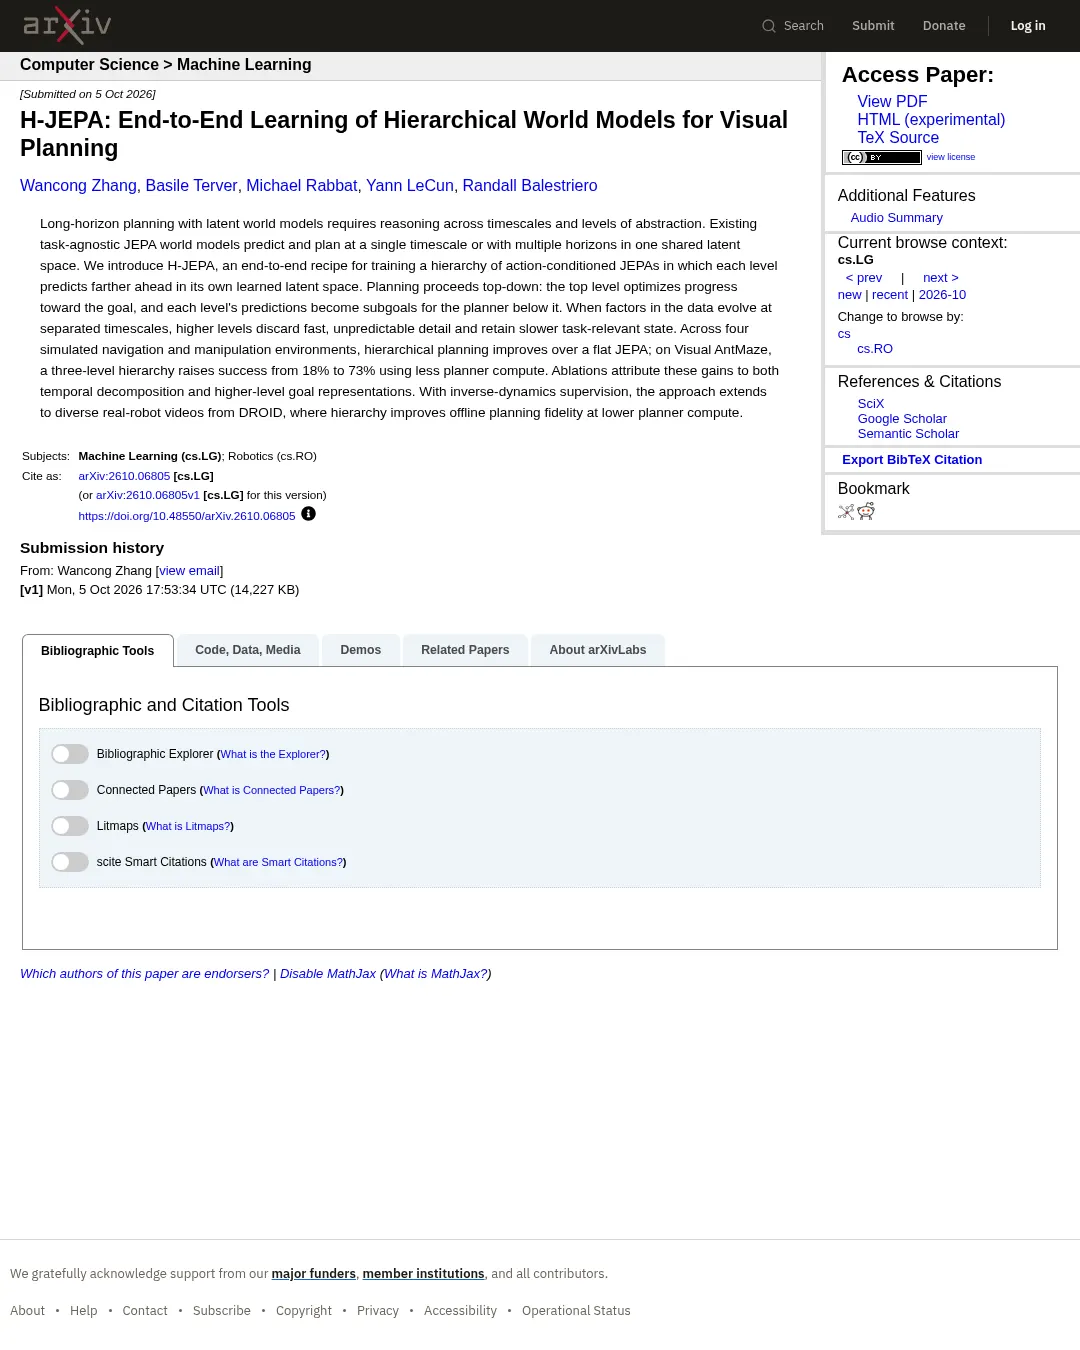
계층형 세계 모델 H-JEPA를 제안한 연구가 시뮬레이션 Visual AntMaze에서 평면형 JEPA보다 계획 성공률을 높였다고 보고했다. 3단계 계층을 쓴 설정의 성공률은 18%에서 73%로 올랐으며, 계획에 드는 계산량은 더 적었다고 연구진은 밝혔다.
H-JEPA는 행동에 따라 잠재 표현을 예측하는 JEPA를 계층으로 구성해 끝까지 학습하는 방법이다. 각 계층은 자체 잠재 공간에서 서로 다른 시간 범위의 미래를 예측한다. 계획은 위에서 아래로 진행되며, 최상위 계층이 목표 달성을 계획하고 그 예측을 아래 계층의 하위 목표로 전달한다. 연구진은 데이터 속 요소들이 서로 다른 시간 규모로 변할 때 상위 계층이 빠르고 예측하기 어려운 세부 정보를 버리고, 과제와 관련된 느린 상태를 유지한다고 설명했다.
네 가지 시뮬레이션 내비게이션·조작 환경에서 계층형 계획은 평면형 JEPA보다 나은 결과를 보였다. 절제 실험에서는 성능 향상에 시간적 분해와 상위 계층의 목표 표현이 모두 기여했다고 연구진은 분석했다. 역동역학 감독을 적용한 경우에는 DROID의 다양한 실제 로봇 영상으로 방법을 확장했으며, 오프라인 계획의 충실도가 높아지고 계획 계산량은 줄었다고 보고했다.
이 결과는 논문 초록에 보고된 것으로, 세부 실험 설정과 비교 조건은 논문과 HTML 전문에서 확인할 수 있다.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요