TL;DR
- Hiera-Hand는 사람의 신체가 온전히 보이고 카메라 컷 전환이 없는 영상에서 사람을 추적하고 손을 찾은 뒤, 모든 프레임의 손 동작을 쥐기(grasp), 잡고 있기(hold), 조작하기(operate), 놓기(release)로 분류하는 독립형 데모임.
- 사람과 자세 추적에는 YOLO26m-pose와 BoT-SORT를 한 번에 사용하며, 논문에서 사용한 HRNet-W32 대신 속도를 위해 YOLO26m-pose를 사용함.
- 손 동작 인식에는 손 주변을 자른 224×224 픽셀, 약 1초 분량의 32프레임 중 16프레임을 입력으로 받는 Hiera-Base 모델을 사용함.
- Hiera-Base는 매개변수 5,100만 개, 용량 205MB이며, Kinetics-400 사전 학습 후 ChildPlay-Hand 데이터셋으로 미세 조정됨.
- 데모는 손 위치 상자와 동작을 평활화해 표시하며, 학습·평가·데이터셋은
idiap/childplay_hand에서 확인할 수 있고 코드·체크포인트·자세 모델·Hiera 구조의 라이선스가 각각 다름.
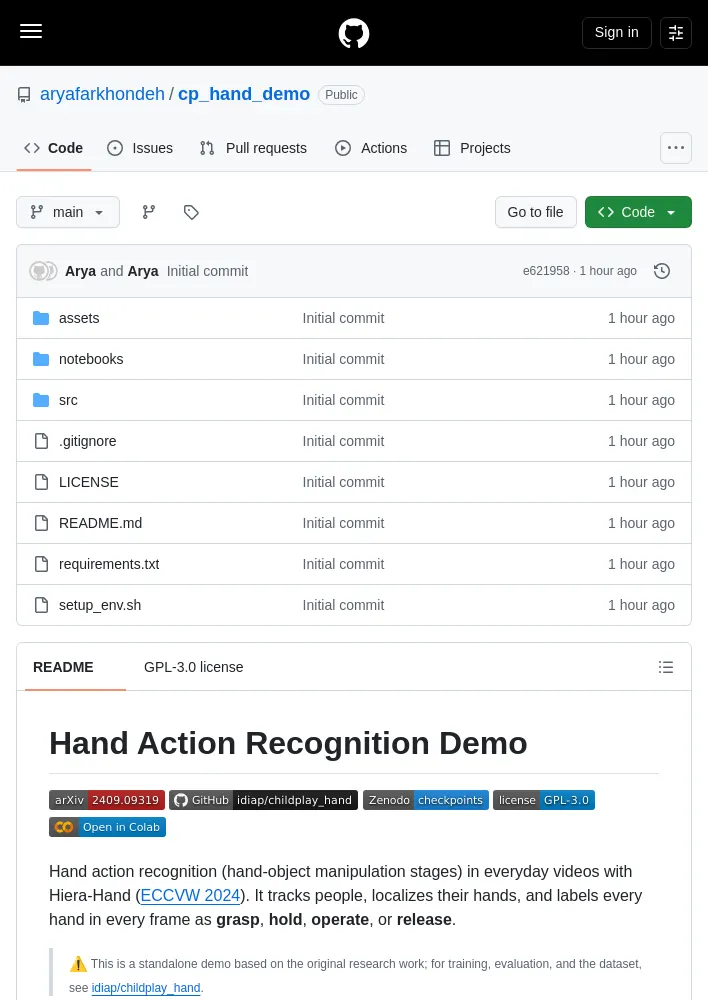
손 동작 인식 데모
- Hiera-Hand(ChildPlay-Hand, ECCVW 2024)를 사용해 임의의 영상에서 손 동작을 인식함.
- 사람을 추적하고 손 위치를 찾은 뒤, 모든 프레임의 각 손에 grasp, hold, operate, release 라벨을 부여함.
- 이 프로젝트는 원 연구를 바탕으로 한 독립형 데모임. 학습, 평가 및 데이터셋은
idiap/childplay_hand에서 확인 가능함.
설치
uv가 필요하며,setup_env.sh는.venv에 Python 3.11 가상 환경을 구성함.- 가상 환경을 활성화한 뒤 Zenodo에서 체크포인트를
checkpoints/로 내려받음. - 기본 다운로드 명령은 조작(manipulation) 체크포인트 약 0.4GB를 내려받으며,
--task all옵션은 객체(object) 체크포인트를 추가해 총 약 0.8GB를 내려받음.
실행
python src/demo.py input.mp4 --output result.mp4명령으로 입력 영상을 처리하고 결과를 저장함.- 주요 옵션은 다음과 같음.
--stride N: Hiera를 매 N개 프레임마다 실행하며,2는 약 2배 빠른 처리에 해당함. 기본값은1임.--task:manipulation또는object(손에 든 객체) 작업을 선택하며, 기본값은manipulation임.--device: 기본값은auto이며, CUDA → MPS → CPU 순으로 장치를 선택함.--batch-size: CUDA/MPS/CPU에서 각각16 / 4 / 2임.--smoothing-window: 기본값은5프레임이며,0은 평활화 끄기를 뜻함.--save-intermediates: 기본값은 꺼짐이며, 활성화하면pose.pkl,pred.pkl을 저장함.- 사람의 몸 전체가 보이고 카메라 컷 전환이 없는 영상에서 가장 잘 작동함.
작동 방식
- 사람과 자세 추적:
YOLO26m-pose와BoT-SORT를 한 번에 실행함. - 손 위치 탐지: 각 손 상자는 손목 바깥쪽, 팔꿈치에서 손목으로 이어지는 방향을 따라 배치됨.
- 동작 인식: 각 손과 프레임마다 약 1초 분량의 시간 창을 사용함. 32프레임 중 16프레임을 샘플링하고 손 주변을 224×224 픽셀로 잘라 Hiera-Base에 입력함. 모델은 배경(background), 쥐기(grasp), 잡고 있기(hold), 조작하기(operate), 놓기(release)를 출력함.
- 표시: 평활화된 손 위치 상자와 손 동작을 표시함.
- 논문은 자세 추정에 HRNet-W32를 사용했지만, 이 데모는 속도를 위해 YOLO26m-pose를 사용하므로 예측이 보고된 결과와 조금 다를 수 있음.
라이선스
- 코드: GPL-3.0이며,
idiap/childplay_hand를 바탕으로 하고 Idiap Research Institute 저작권이 적용됨. - 체크포인트: Zenodo에서 제공하며, 비상업적 이용 조건의 CC BY-NC 4.0 라이선스임.
- 자세 모델: Ultralytics YOLO26, AGPL-3.0 라이선스임.
src/hiera/의 Hiera 구조: Apache-2.0 라이선스이며 Meta 저작권이 적용됨.
인용
- 논문 정보:
- 저자: Arya Farkhondeh*, Samy Tafasca*, Jean-Marc Odobez
- 제목: “ChildPlay-Hand: A Dataset of Hand Manipulations in the Wild”
- 학회: Proceedings of the European Conference on Computer Vision (ECCV) Workshops
- 연도: 2024
- 참고: 별표(*)는 동등 기여를 뜻함.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요