TL;DR
- Nix Robot은 서보모터 8개와 자유 관절 2개로 총 10 자유도(DOF)를 갖춘 3D 프린팅 이족 보행 로봇으로, 로봇공학 학습과 보행 실험을 위한 설계도임.
- 여러 보행 동작과 앉기, 일어서기, 무릎 꿇기, 회전, 미끄러지기, 발차기 등을 수행하며, 센서를 추가하면 넘어졌다가 일어서기와 장애물 감지 등을 구현함.
- 제작 자료에는 조립 안내서, STEP·STL CAD 파일, 회로도, 부품 목록(BOM), 조립 도면, 소스 코드가 포함됨.
- 전자 부품 구성은 LX-16A 서보모터 8개, Raspberry Pi 4·5 또는 Arduino UNO·UNO Q, 전원 관련 부품과 선택형 센서 등임.
- Raspberry Pi에서는 Python, Arduino에서는 C++로 제어하며, 대부분의 코드는 비공개이고 로봇 제어용 클래스와 메서드 일부가 제공됨.
Nix Robot 소개
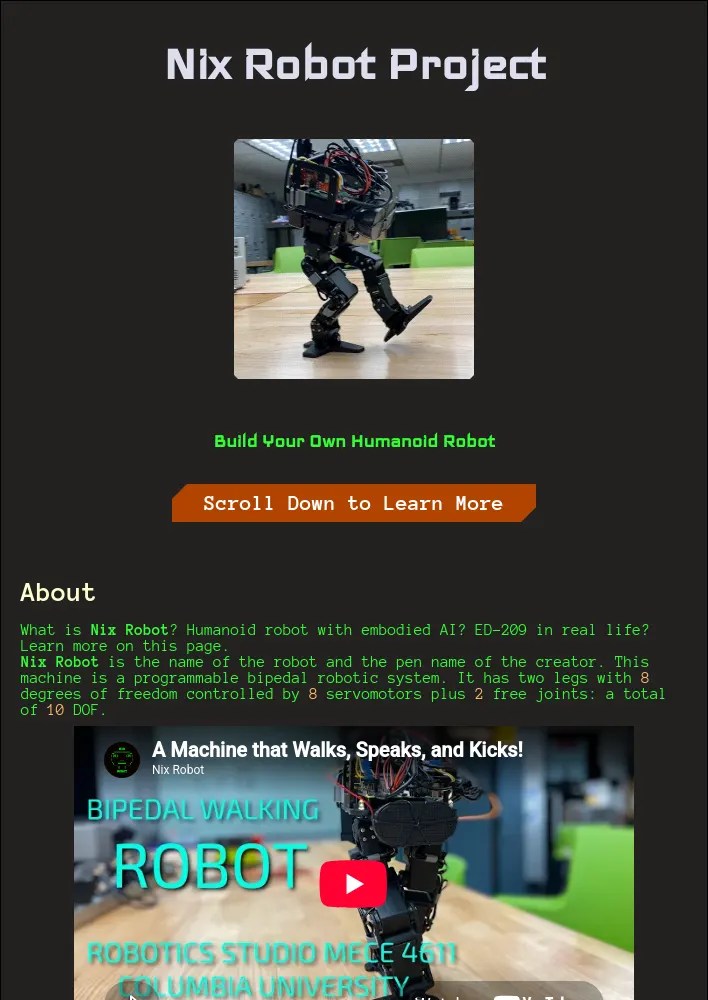
- Nix Robot은 로봇의 이름이자 제작자의 필명임. 이 기계는 프로그래밍 가능한 이족 보행 로봇 시스템으로, 다리 2개와 서보모터 8개가 제어하는 자유도 8개, 자유 관절 2개로 총 10 자유도(DOF)를 갖춤.
- 여러 보행 패턴으로 걷고, 바닥에 앉았다가 일어서며, 무릎 꿇기, 회전, 미끄러지기, 발차기 등 여러 동작을 수행함.
- 가속도계나 관성 측정 장치(IMU)를 설치하면 넘어진 상태에서 일어서고, 카메라나 초음파 센서를 설치하면 물체와 장애물까지의 거리를 감지함. 스피커를 설치하면 말하고, 마이크를 설치하면 오디오를 인식하는 기능도 구현 가능함.
문서의 목적
- 이 프로젝트는 사람과 비슷한 두 다리를 가진 로봇을 제작하고 프로그래밍하는 설계도임. 로봇공학의 교육과 학습, 보행 패턴과 로봇 지능 실험을 대상으로 함.
- 문서에서는 로봇 제작 방법과 소프트웨어 개발 방법을 다룸.
- 프로젝트는 부분적으로 오픈되어 있으며, 페이지에서 일부 공개 자료와 유용한 자료 링크를 제공함.
Nix Robot 제작용 전체 안내 키트
- 키트에는 제작 안내서인 책과 CAD 파일, 회로도, 부품 목록(BOM), 전체 조립 도면, 장치 프로그래밍용 소스 코드가 포함됨.
- 책: 전체 제작 안내서.
- CAD: STEP 및 STL 파일.
- BOM: 전자 부품, 출력 부품, 체결 부품, 도구.
- 회로도: 전기 회로.
- 도면: 상세 도면.
- 코드: 여러 동작을 위한 소스 코드.
- 책의 전체 제목은 *Build the Bipedal Walking Robot: A DIY Guide to 3D Printing, Assembly, and Coding with Arduino and Raspberry Pi*임. Nix Robot 명의로 2025년에 출판됐으며, ISBN은 9798278222026, 9798278612087임.
책과 파일 받기
- 빠른 제작 절차는 책과 전자 부품을 구한 뒤 나사와 너트를 준비하고, 3D 프린팅과 조립을 거쳐 프로그래밍하는 순서임.
부품 목록 — 전자 부품만
- LX-16A 서보모터: 8개.
- LX-16A 버스 연결기(USB 디버깅 보드): 1개.
- Talentcell YB1203000-USB 배터리: 1개.
- 12V DC에서 6~7V DC로 변환하는 전압 조정기: 1개.
- Raspberry Pi 4 또는 5, 최소 2GB RAM 및 microSD 카드: 1개.
- 또는 Raspberry Pi를 대체하는 Arduino UNO 또는 UNO Q: 1개.
- USB 미니 스피커(예: HONKYOB H002, Adafruit 3369): 1개.
- USB 미니 마이크: 선택 사항, 1개.
- LED 및 LED용 저항: 선택 사항, 2개.
- 센서(가속도계, 초음파 센서): 선택 사항, 1~2개.
- Raspberry Pi용 카메라: 선택 사항, 1개.
- USB-A에서 Micro-USB로 연결하는 데이터 케이블, 15cm: 1개.
- USB-C에서 USB-A로 연결하는 전원 케이블, 20~30cm: 1개.
- 2.1×5.5mm 동축 배럴 전원 커넥터: 1개.
- 전원용 22 AWG 전선: 1~2m.
- 점퍼 케이블 F-M 및 F-F, 20cm: 선택 사항, 4~8개.
- Arduino용 기타 USB 데이터 케이블: 1~2개.
- 이 목록은 책과 함께 전자 부품을 한 번에 주문하려는 제작자를 위한 편의 자료임. 체결 부품을 비롯한 나머지 재료는 책에 수록됨.
CAD 파일
- 프로젝트의 CAD 파일은 오픈 소스이며 STEP 파일과 STL 파일을 포함함. STEP 파일은 부품을 재설계하는 CAD 작업에 적합하고, STL 파일은 다각형 수가 많은 고품질 3D 프린팅 메시임.
- GrabCAD에서 전체 3D 프린팅 파일을 제공함.
- 보너스 URDF 파일도 제공하지만 개선이 필요하며, 현재 상태 그대로 제공됨.
조립 안내서
- 가장 쉬운 제작 방법은 책에 수록된 상세 단계별 안내를 따르는 것임. 설명서 없이 제작하는 것도 기술적으로 가능함.
- 책에는 제작의 세부 사항과 각 나사 및 너트의 위치, 모든 부품과 모터의 배치가 설명됨.
- 책을 구매하면 제작자를 지원하고 새 프로젝트 제작에 보탬이 됨.
프로그래밍
- 로봇 프로그래밍 방식은 두 가지임.
- Raspberry Pi: Python.
- Arduino: C++.
- 두 방식 모두 로봇 제어용 클래스를 제공함.
- 코드 대부분은 비공개임.
- Python 클래스에 제공되는 메서드:
check_angles(),homing_position(),move_all_servos(),move_left_leg(),move_right_leg(),straight(),tilt_left(),tilt_right(),disable_torque(). - C++ 클래스에 제공되는 메서드:
homing(),moveAllServos(),moveLeftLeg(),moveRightLeg(),straight(),tiltLeft(),tiltRight(),enableTorque(),disableTorque(),isTorqueOn(),isRunning(),runCommand().
책 미리보기
- 책의 PDF 미리보기를 제공함.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요