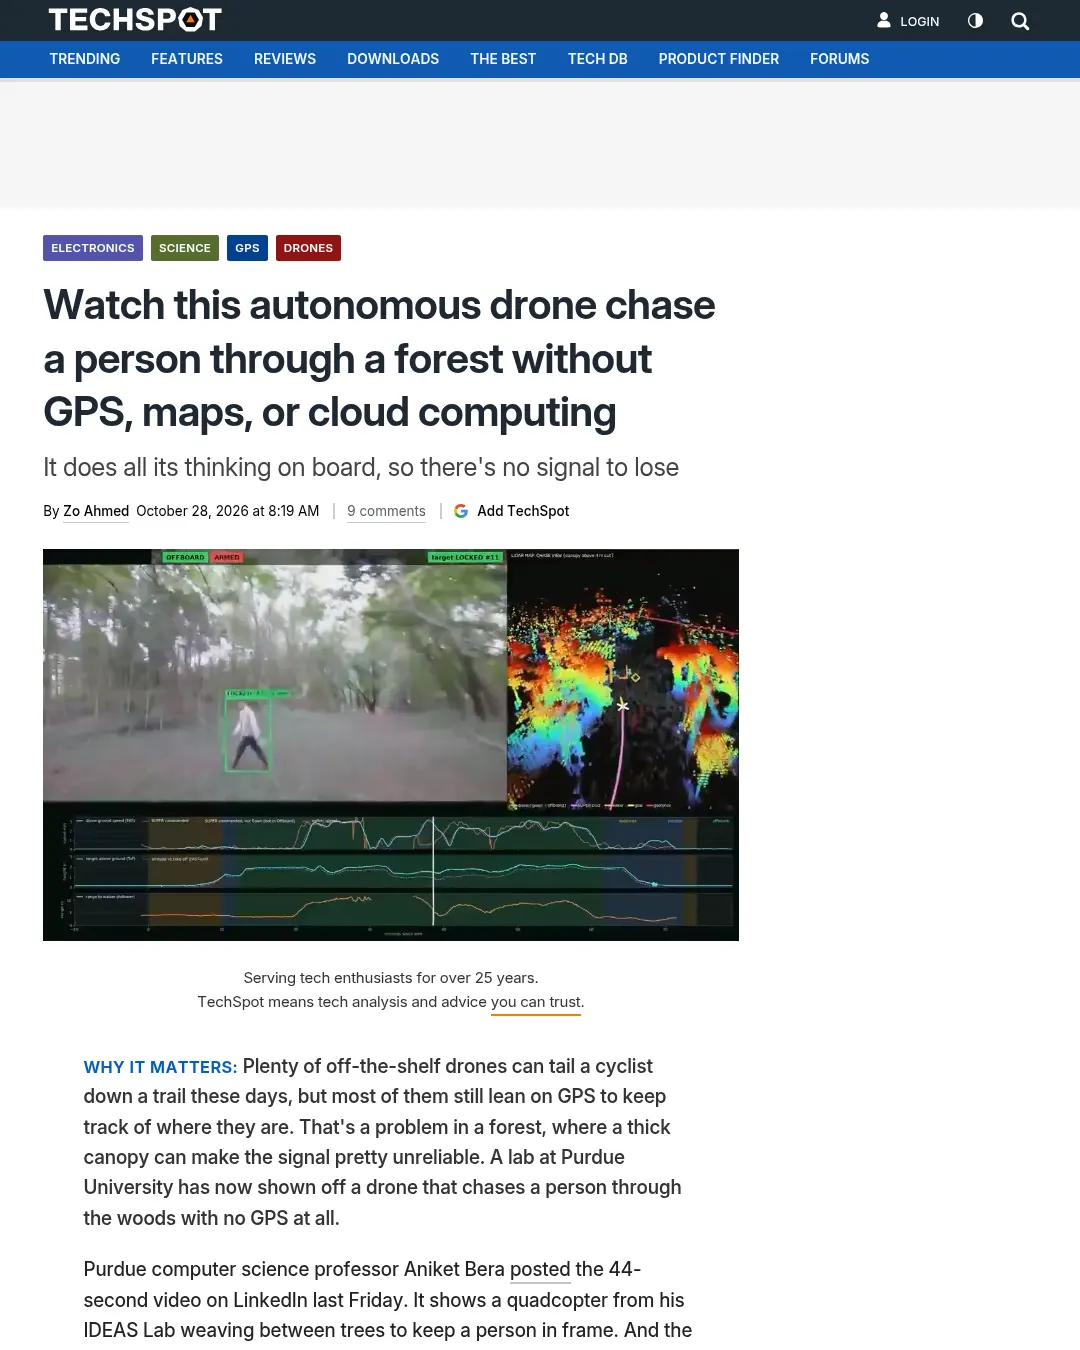
퍼듀대 연구팀이 GPS와 숲 지도, 클라우드 연결 없이 나무 사이를 비행하며 사람을 추적하는 드론 영상을 공개했다. 다만 영상에 표시된 비행 경로 계획과 고도 추정 기술의 이름은 홍콩대 연구실의 오픈소스 프로젝트와 일치한다.
퍼듀대 컴퓨터과학 교수 아니켓 베라(Aniket Bera)가 링크드인에 올린 44초 영상에는 IDEAS Lab의 쿼드콥터가 나무 사이를 오가며 사람을 화면에 담는 모습이 나온다. 베라는 드론이 숲 지도를 사용하지 않고 기기 자체에서 계산한다고 설명했다. 나뭇가지 사이를 급히 선회할 때 서버 응답을 기다릴 수 없기 때문에 클라우드 없이 작동하는 점이 중요하다는 취지다.
사람이 나무 뒤에 가려지면 드론은 다시 보일 때까지 이동 방향을 예측한다. 베라의 게시물에는 이를 가림 예측 단계로 설명했다.
GPS 없이 이동하는 기술은 미군도 투자하는 분야다. 퍼듀대는 지난해 11월 육군연구소가 베라의 연구실과 5년간 150만 달러 규모의 계약을 맺고, 위성에 의존하지 않고 적대적 지형을 통과할 수 있는 드론과 지상 로봇을 개발한다고 발표했다. 다만 베라의 링크드인 게시물은 이번 숲 비행에 해당 계약 자금이 투입됐는지 밝히지 않았다.
베라는 팀이 3D 프린팅 탄소섬유 프레임부터 칩에서 실행되는 소프트웨어까지 드론의 모든 구성 요소를 처음부터 만들었다고 썼다. 그러나 영상에 겹쳐 표시된 그래프에는 비행 경로 계획기가 ‘SUPER’, 고도 추정기가 ‘FAST-LIO’라고 적혀 있다. 두 이름은 홍콩대 MaRS Lab의 오픈소스 프로젝트다.
MaRS Lab의 SUPER는 라이다(LiDAR) 기반 드론 프로젝트다. 연구팀은 지난해 초 ‘Science Robotics’ 논문에서 이 드론이 낯선 지형을 초속 20미터, 시속 약 45마일보다 빠르게 비행했다고 보고했다. 몇 주 뒤에는 3D 프린팅 부품과 탄소섬유 판재 설계가 포함된 프레임 설계 파일을 무료로 공개했다. 베라의 게시물은 홍콩대 연구실을 언급하지 않았으며, SUPER 코드 페이지는 이를 바탕으로 작업하는 이용자에게 연구팀 논문을 인용하도록 요청한다. IDEAS Lab의 논문 목록에도 숲 비행을 다룬 논문은 아직 올라오지 않았다.
비슷한 드론을 만들어 보려는 사람은 SUPER 코드를 무료로 내려받을 수 있다. 하드웨어 목록에는 기체 위에 장착하는 Livox Mid-360 라이다부터 소프트웨어를 실행하는 Intel NUC 미니 PC까지 필요한 부품이 정리돼 있다.
관련 자료: 베라의 링크드인 게시물, 미군의 위성 비의존 자율비행 투자 사례, DroneXL의 보도.
댓글 (0)
로그인하면 이 기사에 내 생각을 남길 수 있어요